
EPISODE · Jun 24, 2025 · 16 MIN
【第267期】RoboMIND:用于机器人操作的大型、多主体、高质量数据集
from Seventy3
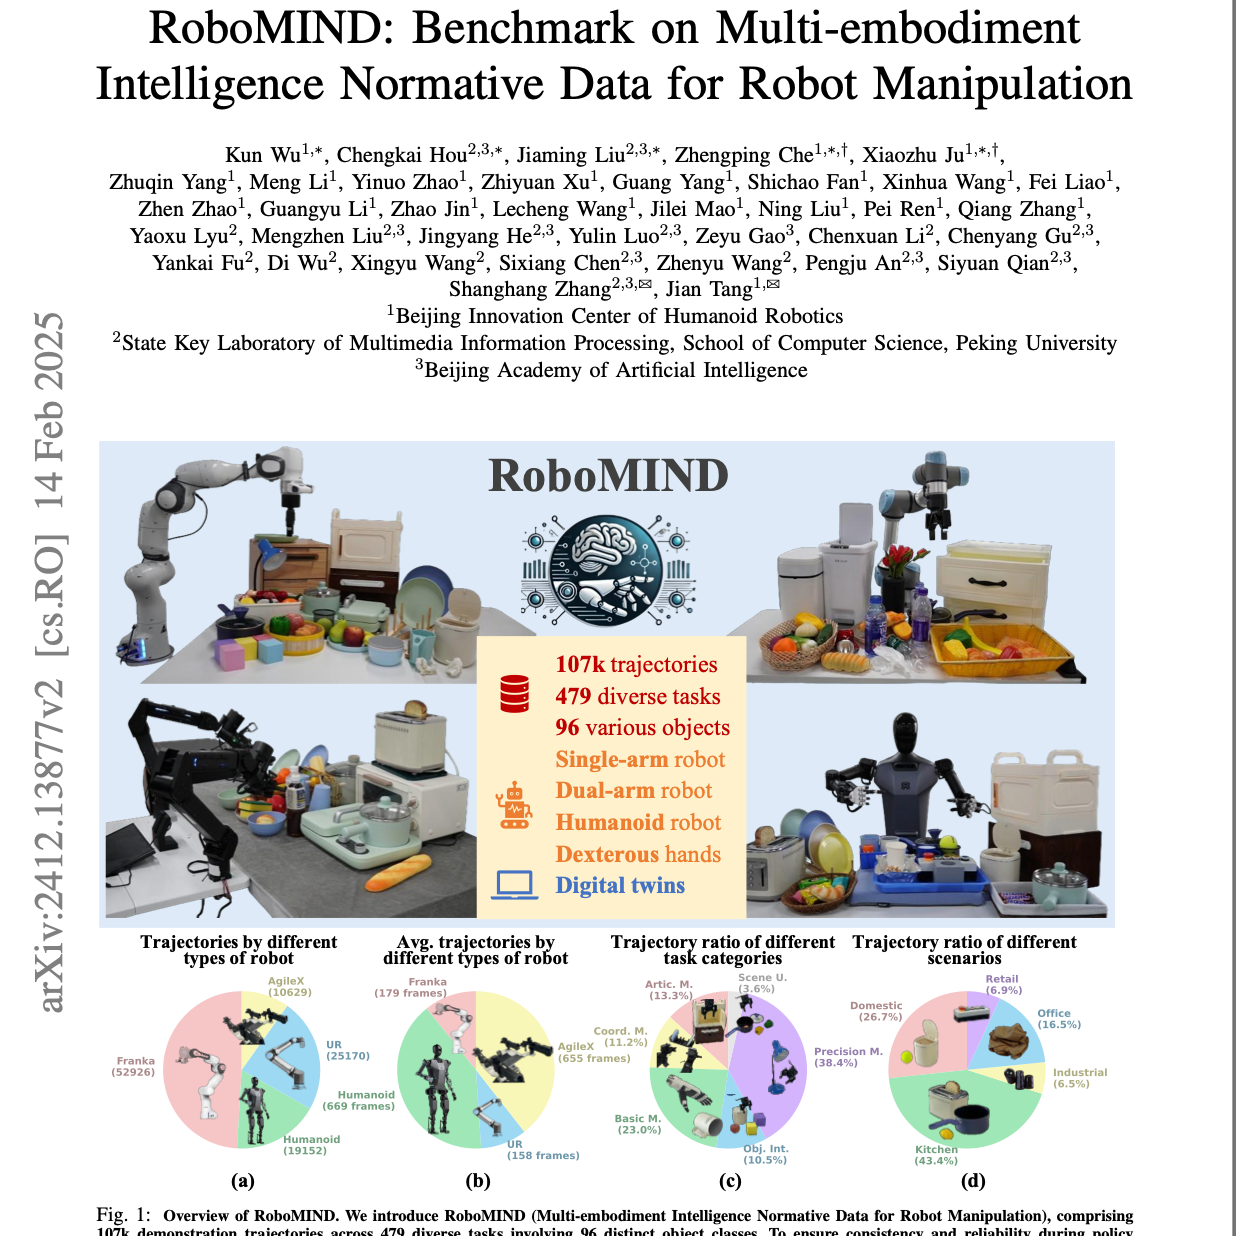
Seventy3:借助NotebookLM的能力进行论文解读,专注人工智能、大模型、机器人算法方向,让大家跟着AI一起进步。今天的主题是:RoboMIND: Benchmark on Multi-embodiment Intelligence Normative Data for Robot ManipulationSummary名为RoboMIND的来源文档介绍了一个用于机器人操作的大型、多主体、高质量数据集,旨在推动通用机器人模型的开发。该数据集包含107k条演示轨迹,涵盖479项不同任务和96种对象类别,并利用人类遥操作以标准化方式收集数据,确保一致性和可靠性。RoboMIND不仅包括成功的操作轨迹,还收录了5k条现实世界中的失败案例及其详细原因,以及一个数字孪生模拟环境以促进低成本数据收集和评估。通过对各种模仿学习方法和视觉-语言-动作(VLA)模型进行广泛实验,RoboMIND被证明能够显著提高机器人操作的成功率和泛化能力,使其成为机器人学习领域的重要基准和资源。原文链接:https://arxiv.org/abs/2412.13877前往小宇宙评论区与主播互动
Embed this episode
Ready to play
【第267期】RoboMIND:用于机器人操作的大型、多主体、高质量数据集
No transcript for this episode yet
Similar Episodes
No similar episodes found.
Similar Podcasts
No similar podcasts found.